全国百强科技期刊
11月2日
纤维驱动器能够将外部刺激转化为机械功,在生物医学器件、软体机器人和智能纺织品等领域具有应用潜力,其性能取决于材料组成与纤维结构之间的协同,而这一协同决定了驱动模式、机械稳健性和可扩展性。液晶弹性体因有序介晶域可在外界刺激下发生可逆有序—无序转变,能够实现大且可编程的形变,并可响应热、光、电或磁刺激;分子取向还可用于编程收缩、弯曲和扭转等驱动行为。光刺激具有无线驱动和高时空精度的优势,但多数光响应驱动器依赖直接侧向照射,容易产生非均匀加热,并在受限或光学不可达环境中受到根本限制。光波导架构可将光传输与机械变形耦合于单一结构,为受限环境中的远程驱动提供了思路,但如何在紧凑纤维中同时集成高效远程光刺激、大范围可逆变形和应变传感,仍是需要解决的关键挑战。
针对这一挑战,江苏大学胡兴好教授、西北工业大学萧业教授和韩国化学技术研究院Hyun Kim教授合作,研究提出并实现了一种波导鞘芯光纤驱动器:以液晶弹性体为芯,以碳纳米管/炭黑导电层为鞘。近红外光经光纤传输后驱动可逆收缩,收缩行程最高达38%,可提升超过自重320倍的负载;纤维阵列可独立光学寻址,实现受限环境中的可编程多模态抓取;导电鞘同时作为应变传感器,通过电阻变化实时监测驱动状态。该工作将光热驱动与自感知集成于单一纤维架构,为在空间受限环境中运行的软体机器人系统建立了多功能平台。相关论文以“Waveguided, Self-Sensing Sheath–Core Liquid Crystal Elastomer Fiber Actuators”为题,发表在Advanced Materials上。
研究首先以示意图勾勒了该纤维驱动器的整体设计:液晶弹性体芯通过向列相—各向同性相变实现可逆轴向收缩,808nm近红外光从驱动器一端输入,由CNT/CB鞘转化为热并驱动LCE芯收缩,导电CNT/CB鞘的电阻变化则用于自感知,基于该纤维的仿生软夹爪和连续体机械臂可在受限、弯曲环境中实现可编程抓取与导航。这一设计将光传输、热转换、机械驱动和电学传感集中于同一根纤维,为后续制造与性能研究提供了清晰框架。
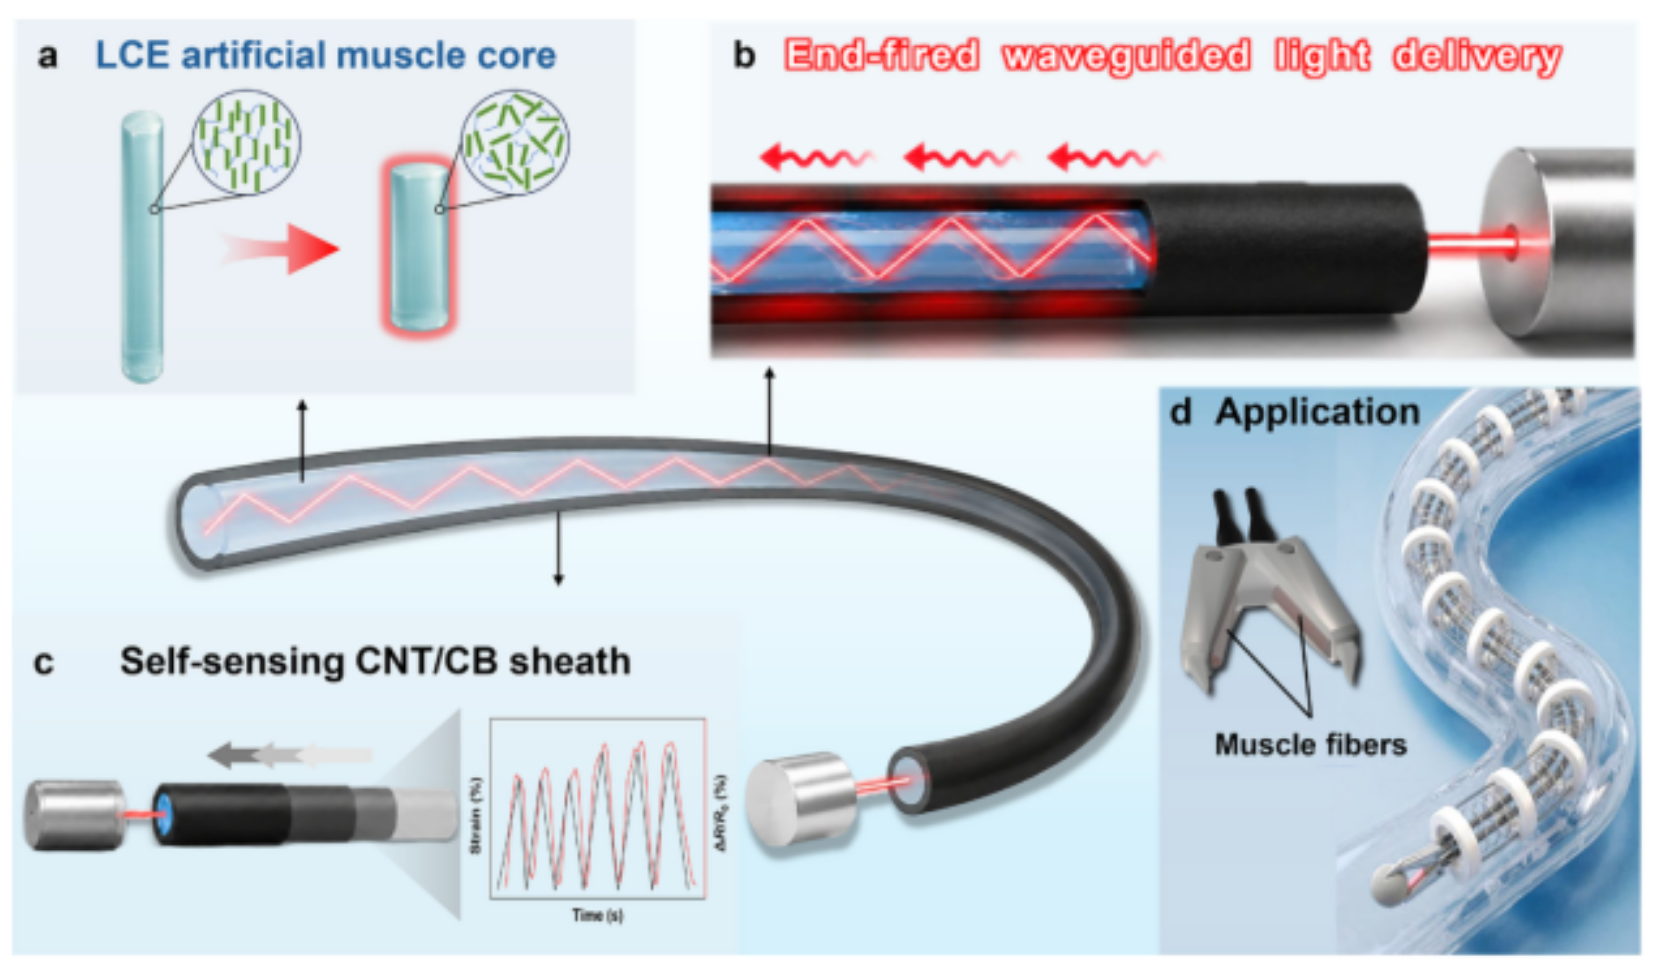
图1 波导自感知鞘—芯液晶弹性体纤维驱动器概览
在制造与结构表征方面,研究将LCE前驱液注入聚四氟乙烯中空管模具,经溶剂蒸发、脱模后进行机械预拉伸以取向介晶,再通过紫外光聚合固定取向;预拉伸纤维透明,而未拉伸的多畴纤维不透明,偏光显微镜下纤维轴平行于偏振片时消光、与正交偏振片呈45°时亮度最大,证实了单轴取向向列结构的形成。随后以SWCNT与CB按1:1比例、各占分散液5 wt%的乙醇分散液涂覆纤维表面,形成均匀涂覆的CNT/CB鞘,截面SEM显示同心鞘层且厚约18µm,表面SEM显示互连的CNT/CB网络。该制造路线将取向LCE芯与多功能碳基鞘结合,为光热驱动和电学传感奠定了结构基础。
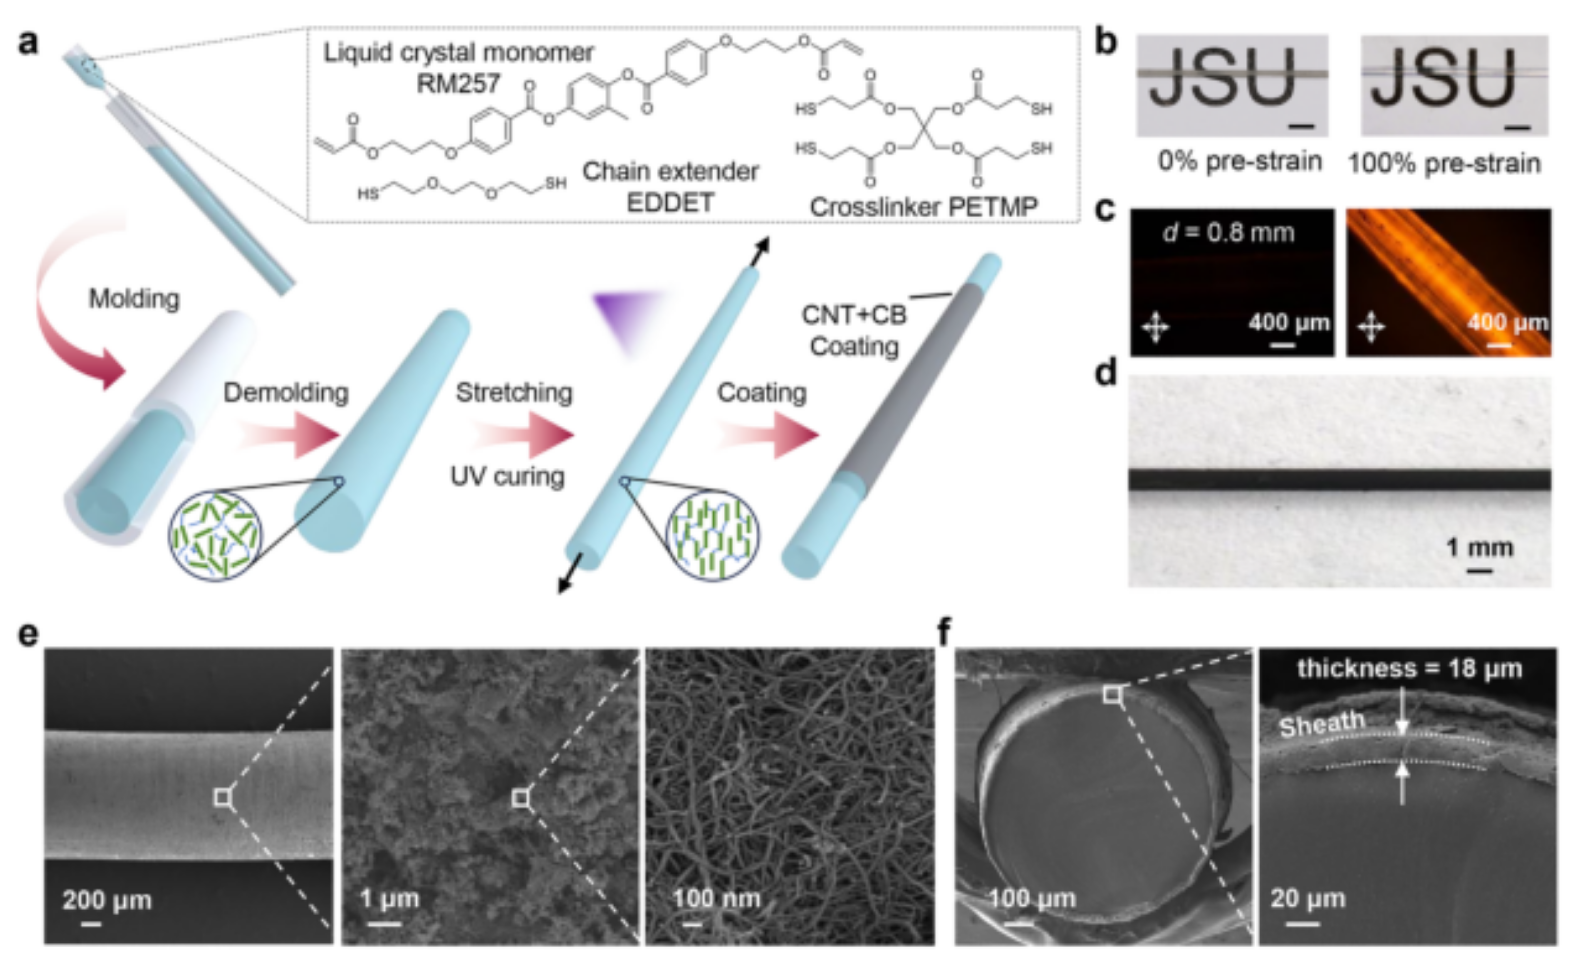
图2 模板法制备LCE@CNT/CB纤维:制造与结构表征
在光热驱动性能方面,808nm近红外激光从纤维端面耦合输入,CNT/CB鞘将引导光高效转化为热并沿纤维传播,使照射端至远端形成较均匀温升;在连续1 W照射下,LCE@CNT/CB纤维收缩38%,而纯LCE纤维仅收缩10%。前者平衡表面温度达89°C,超过LCE的向列—各向同性转变温度72°C;纯LCE吸光效率低,仅在照射端附近局部升温至约50°C,不足以驱动显著收缩。有限元模拟与实验温度分布吻合,模拟进一步揭示CNT/CB鞘提供沿轴向和径向进入LCE芯的互连热通路,快速均化温度场;照射80s后模拟远端达96.2°C、收缩38%,而纯LCE远端仅50°C、模拟收缩15%,且涂层纤维远端升温明显更快。这些结果表明,CNT/CB鞘作为高效热导管,缓解了热局域化,实现了快速、均匀、大行程的端部近红外光热驱动。
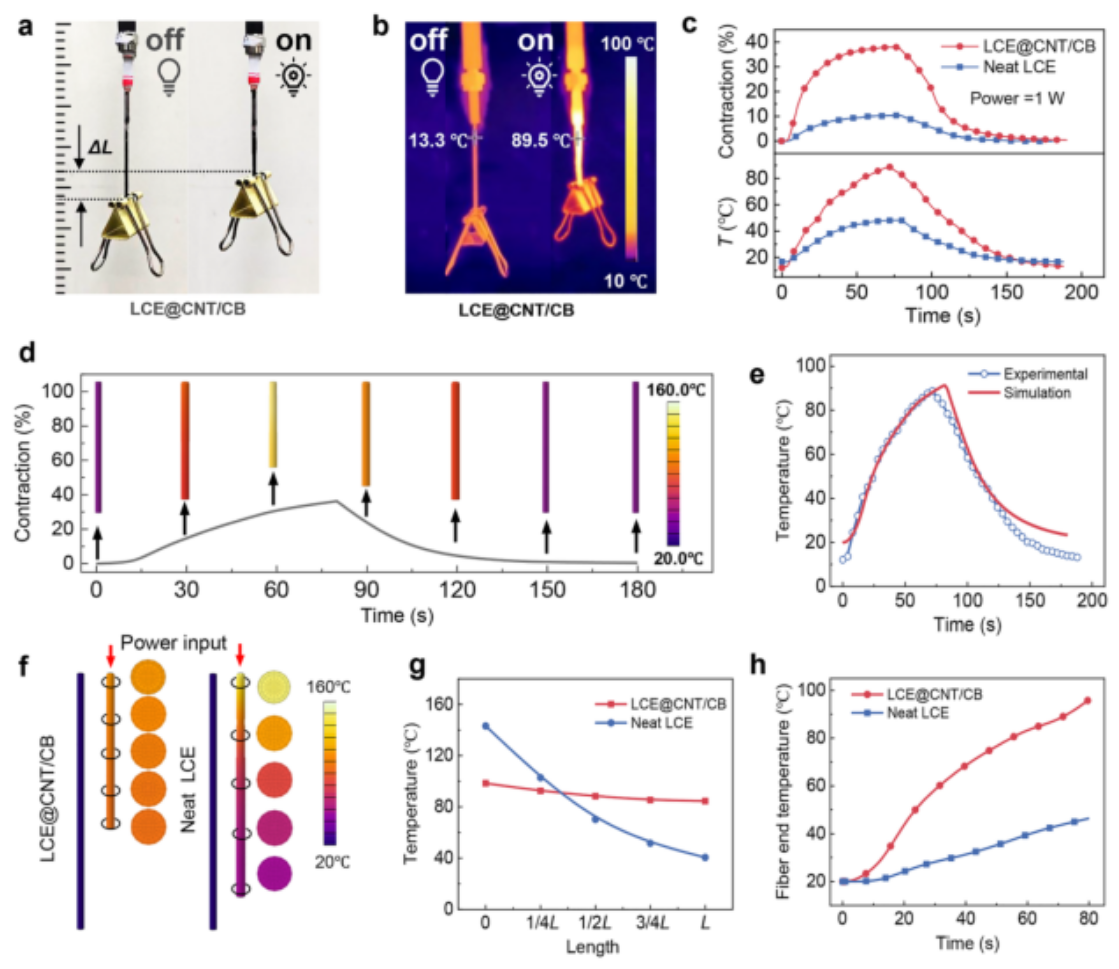
图3 鞘芯LCE@CNT/CB纤维驱动器的光热驱动
进一步的结构与输入条件研究表明,纤维几何、光输入和负载条件可协同调节驱动幅度与动力学,而该鞘芯结构在循环和负载下仍保持稳定输出。
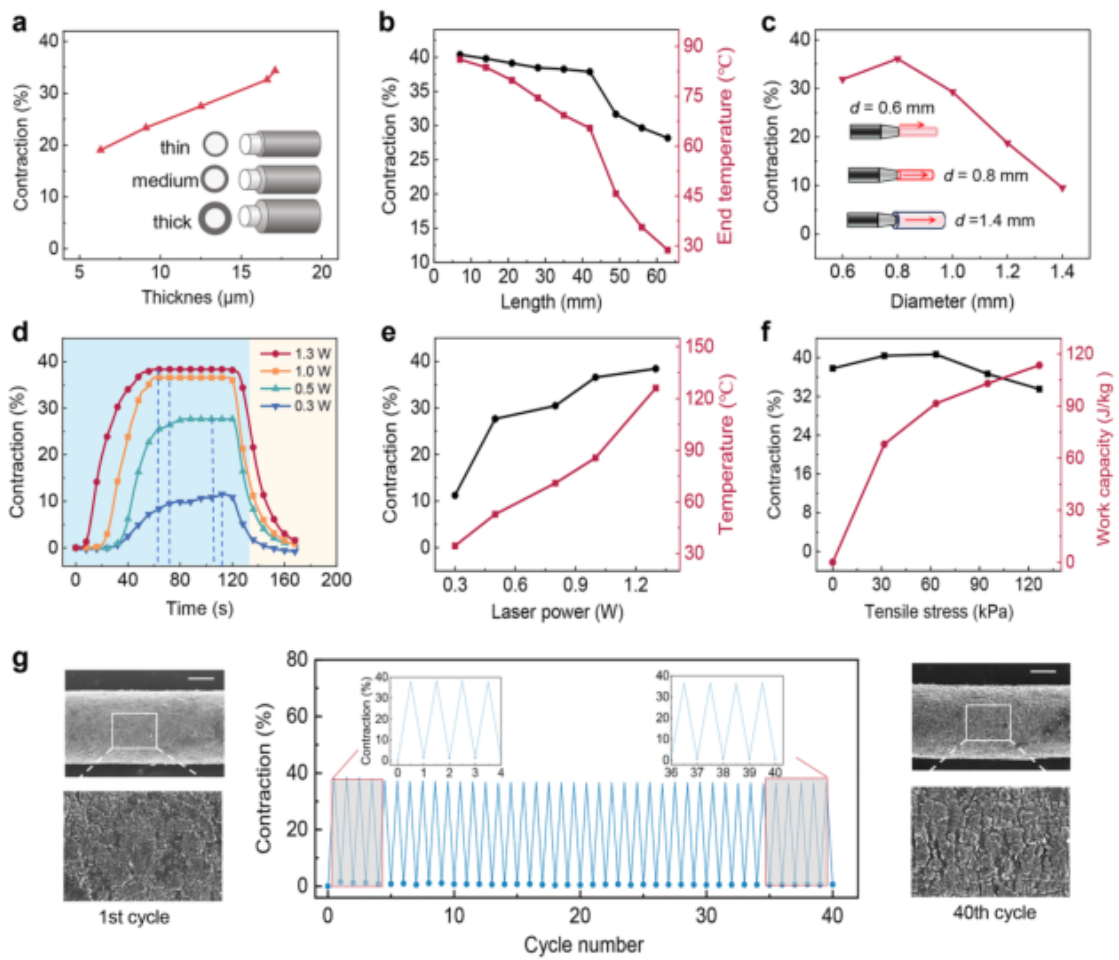
图4 鞘芯LCE@CNT/CB纤维驱动器的驱动性能
在自感知方面,研究通过拉伸加载—卸载测试发现,相对电阻变化随拉伸应变增大,显示导电网络的压阻响应。为区分温度与变形贡献,研究比较自由收缩与固定长度两种构型,显著电阻变化仅在自由收缩时出现,固定长度纤维电阻变化可忽略。表明导电鞘不仅是光热转换层,也是无需额外传感组件的实时变形监测层。
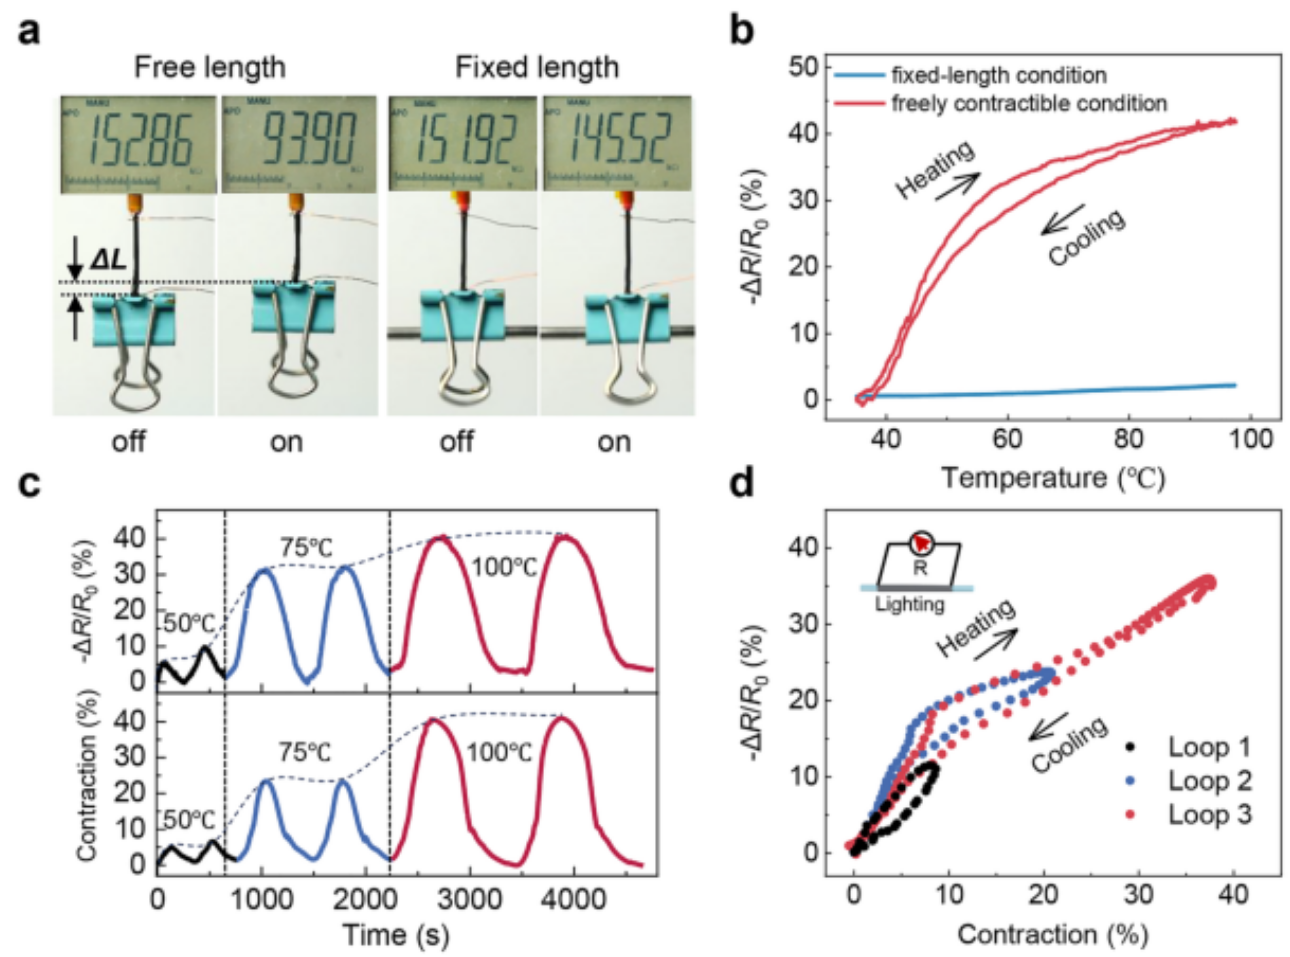
图5 LCE@CNT/CB纤维驱动器的自感知性能
受蟹钳闭合启发,LCE@CNT/CB纤维驱动的仿生臂在1W光照30s后弯曲64.5°;将纤维肌肉集成到双指夹爪后,近红外光热收缩使手指闭合,双指夹爪示意图见图6a,可逆抓取与释放见正文演示,受限透明管内抓取、提升和释放。进一步将光学驱动夹爪集成到由3D打印关节段组成的缆驱动连续体机械臂远端,每个关节段含三个周边通道用于多向缆驱动、中心腔用于引导光纤至末端夹爪,协调缆驱动使机械臂进入并穿越弯曲管道、接近目标并抓取回收。演示表明,该纤维驱动器能够在受限空间中实现远程光驱动操作,并通过自身电学信号分辨抓取阶段和物体相关状态。
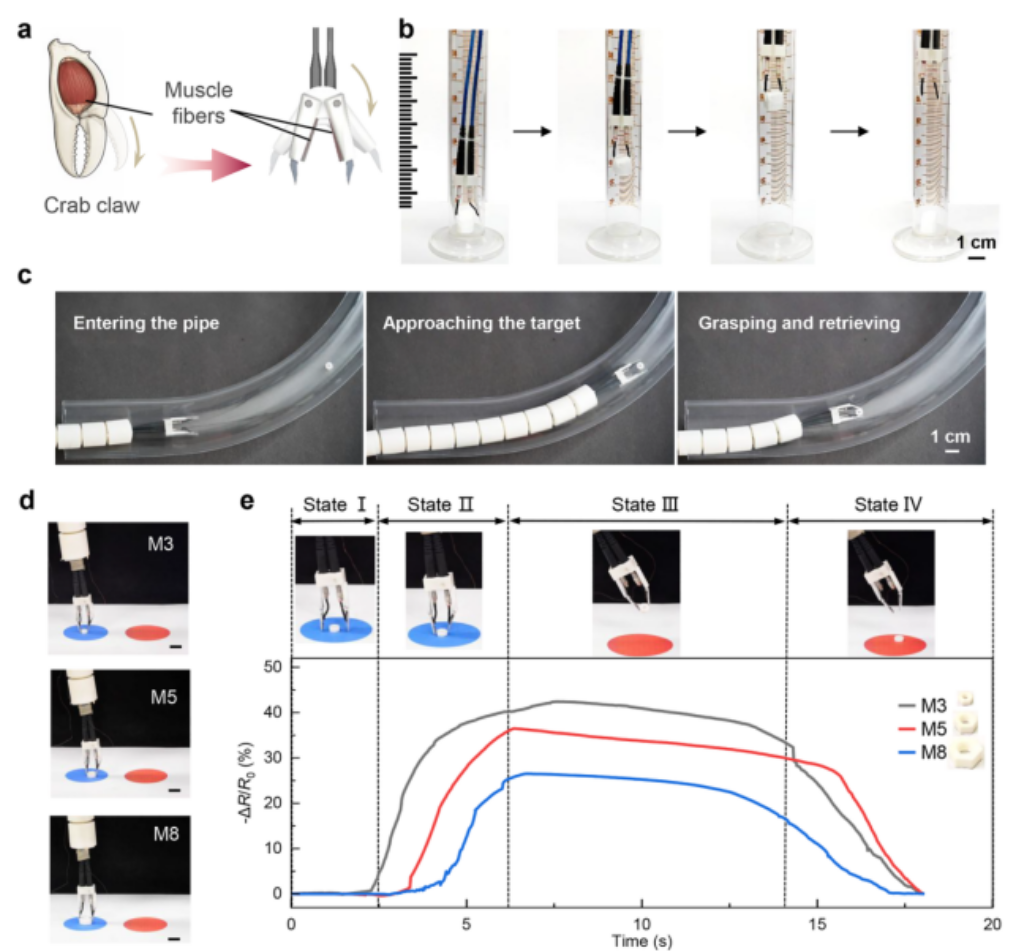
图6 LCE@CNT/CB纤维驱动器的受限空间操作和自感知演示
总体而言,该研究将远程光驱动与电学自感知集成于波导LCE@CNT/CB纤维中,实现了最高达38%的可逆收缩、可提升超过自重320倍的负载和稳定的循环性能;光热CNT/CB鞘同时承担热转导和变形依赖的电阻传感,使驱动与变形监测在单根纤维内完成;纤维捆绑还可通过独立光学控制实现可编程轴向收缩和360°全向弯曲。系统级集成到连续体夹爪中,展示了在受限管状环境中可重复抓取和回收的能力。通过结合精确光传输、大变形和集成传感,这些纤维为软体机器人、微创器件和自适应纺织品提供了紧凑且可扩展的平台。
(来源:高分子科学前沿)
※ 有关作品版权事宜请联系:010-84463638转8850 电子邮箱:info#texleader.com.cn
纺织导报官方微信

© 2026 《纺织导报》 版权所有
京ICP备10009259号-3
 京公网安备 11010502045125号


