全国百强科技期刊
10月19日
触觉是人类认识世界的重要方式。相比视觉,触觉在感知透明、反光、微小及复杂曲面物体时具有独特优势。随着智能机器人和人机交互发展,如何让机器像皮肤一样感知接触、运动与三维形貌,成为柔性传感领域的重要课题。开发兼具高灵敏、宽量程和稳定性的触觉器件,对提升机器环境感知与交互能力具有重要意义。
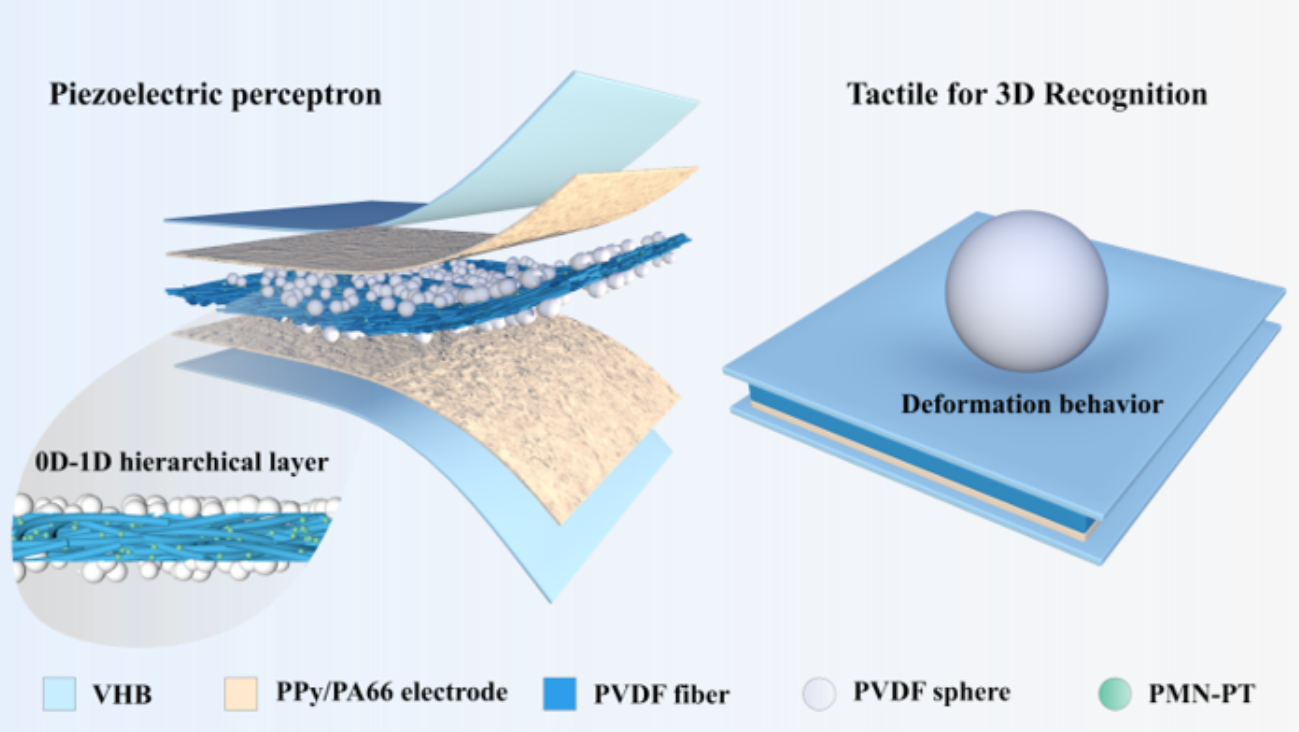
云南大学万艳芬团队与中国科学院过程工程研究所杨乃亮团队合作,受赫兹接触力学启发,研究团队构筑了由0D聚偏氟乙烯(PVDF)微球与1D PVDF纳米纤维协同组成的压电感知结构,通过异质界面调控机械应力传递,在灵敏度、测量范围与稳定性之间实现良好平衡。进一步结合人工神经网络与多视角信息融合,实现了动态触觉轨迹识别、三维轮廓识别及形貌重构,为机器人触觉感知、柔性电子和人机交互等应用提供了新的设计思路。相关研究成果以“Sensitive 0D-1D Piezoelectric Perceptron Enable Machine Tactile for 3D Recognition”为题发表在《Advanced Fiber Materials》上。
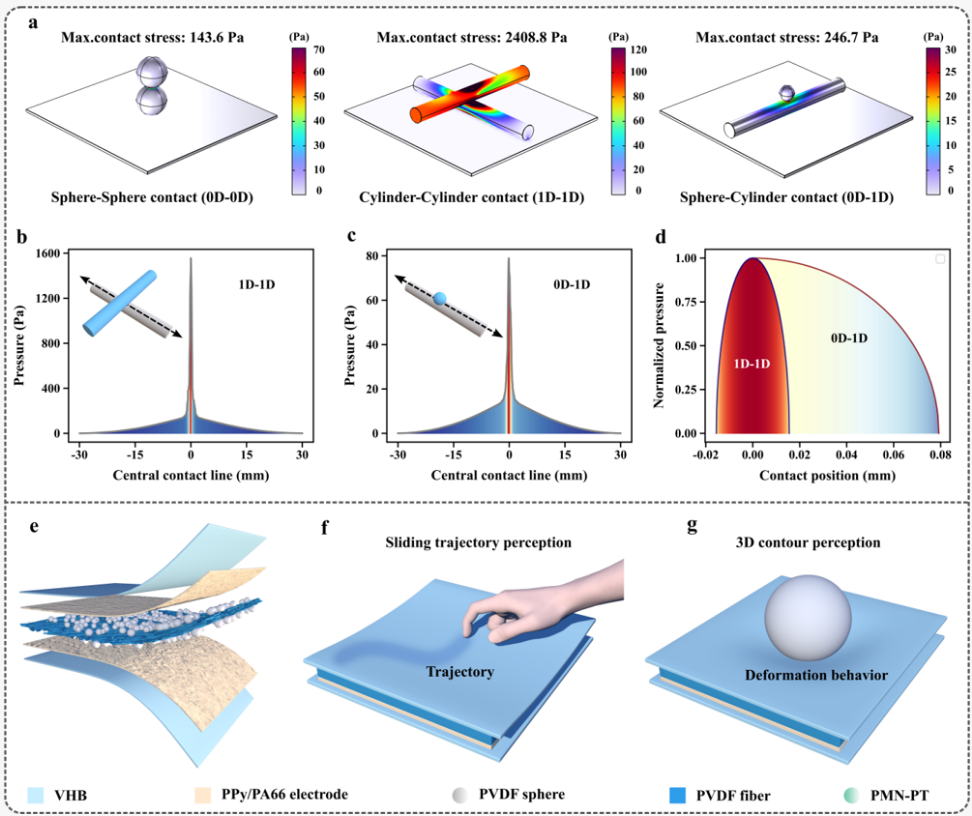
图1 压电传感器的结构设计及力学调控
研究团队首先比较了球-球(0D-0D)、纤维-纤维(1D-1D)和球-纤维(0D-1D)三种接触模式。有限元分析表明,0D-1D接触的峰值应力为246.7 Pa,在应力集中与应力扩散之间实现平衡,有效促进外部机械刺激向压电活性单元传递,为高性能柔性触觉感知器件的构筑提供了新的结构设计思路。
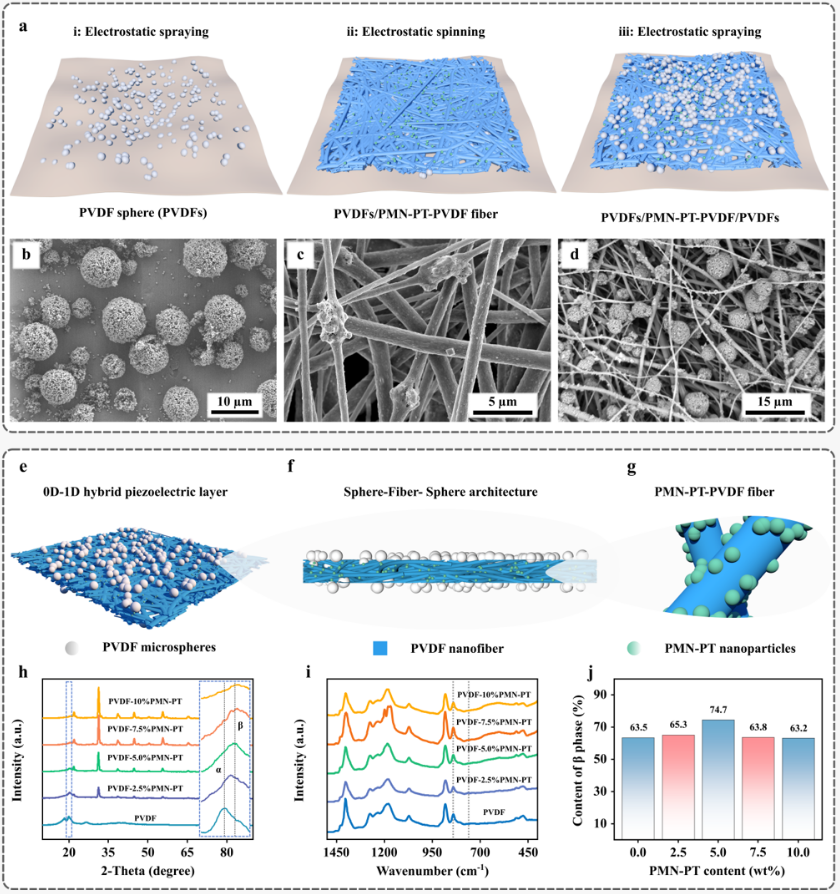
图2 压电层材料的制备与表征
此外,团队采用“静电喷雾-静电纺丝”相结合的工艺方式,在PVDF纳米纤维网络两侧沉积PVDF微球,构筑了0D-1D PVDF压电结构,实现均匀应力传递与压电性能增强。通过静电纺丝诱导PVDF相中β相形成,并引入铌镁酸铅-钛酸铅(PMN-PT)进行调控,使β相含量提升至74.7%。
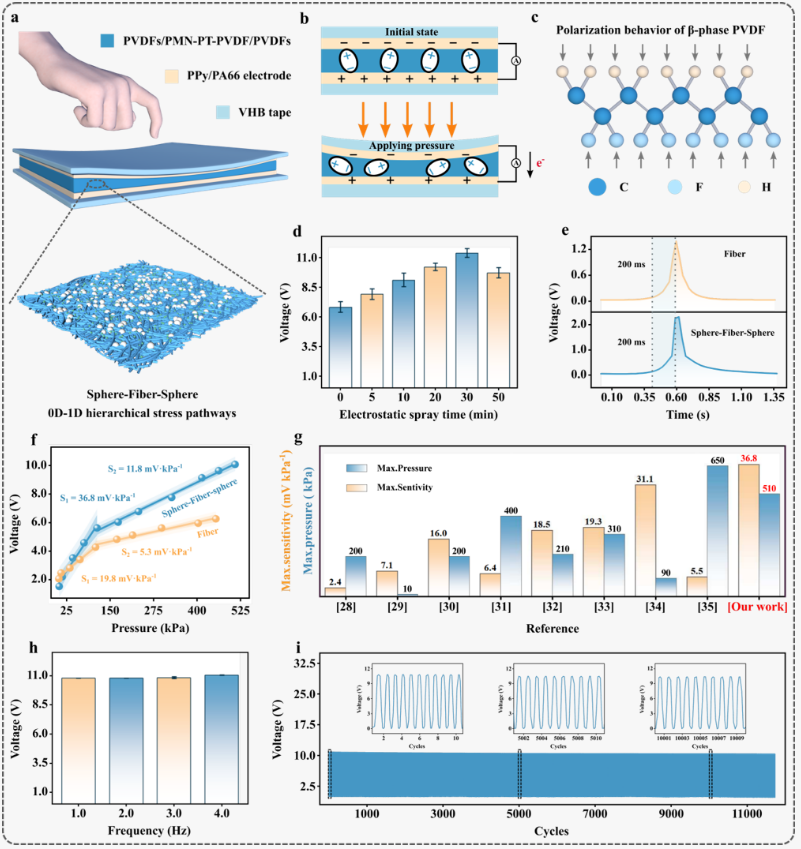
图3 压电传感器的性能分析
微球与纤维形成的协同界面可有效调控机械应力传递,增强局部刺激响应,并促进PVDF分子偶极取向和界面电荷积累,从而提高压电转换效率。相比传统纯纤维结构,0D-1D杂化压电器件的输出电压提高67.2%,压力灵敏度最高提升122.6%,并实现3~510 kPa的宽范围压力检测。经过10000次循环加载后,器件仍保持96.6%的初始性能,响应时间约为200 ms,表现出良好的稳定性与动态触觉响应能力。
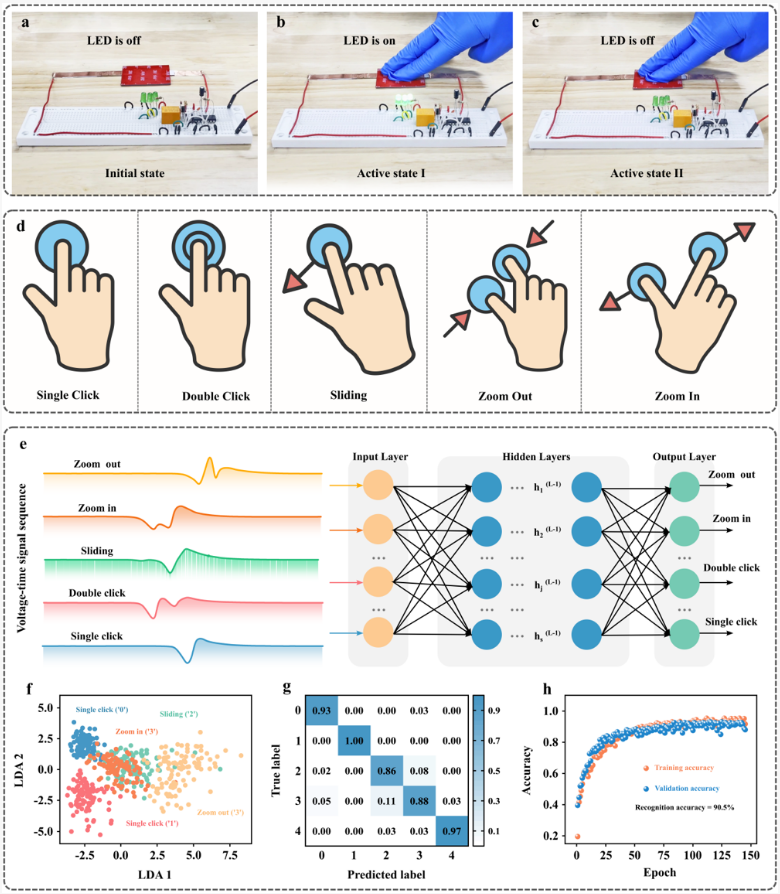
图4 基于压电传感器的触觉感知器与轨迹识别
进一步,研究团队将器件输出的压电信号与人工神经网络相结合,实现触觉信号的智能解析。通过提取不同机械刺激下的时域响应特征,建立传感信号与触觉行为之间的映射关系,可对单击、双击、滑动、放大和缩小五类典型人机交互操作进行识别,轨迹分类准确率达到90.5%。此外,该系统通过采集球体、五棱柱、圆柱、六棱柱和立方体等典型几何结构的压电响应,实现不同三维轮廓的实时识别,准确率达到99.3%。
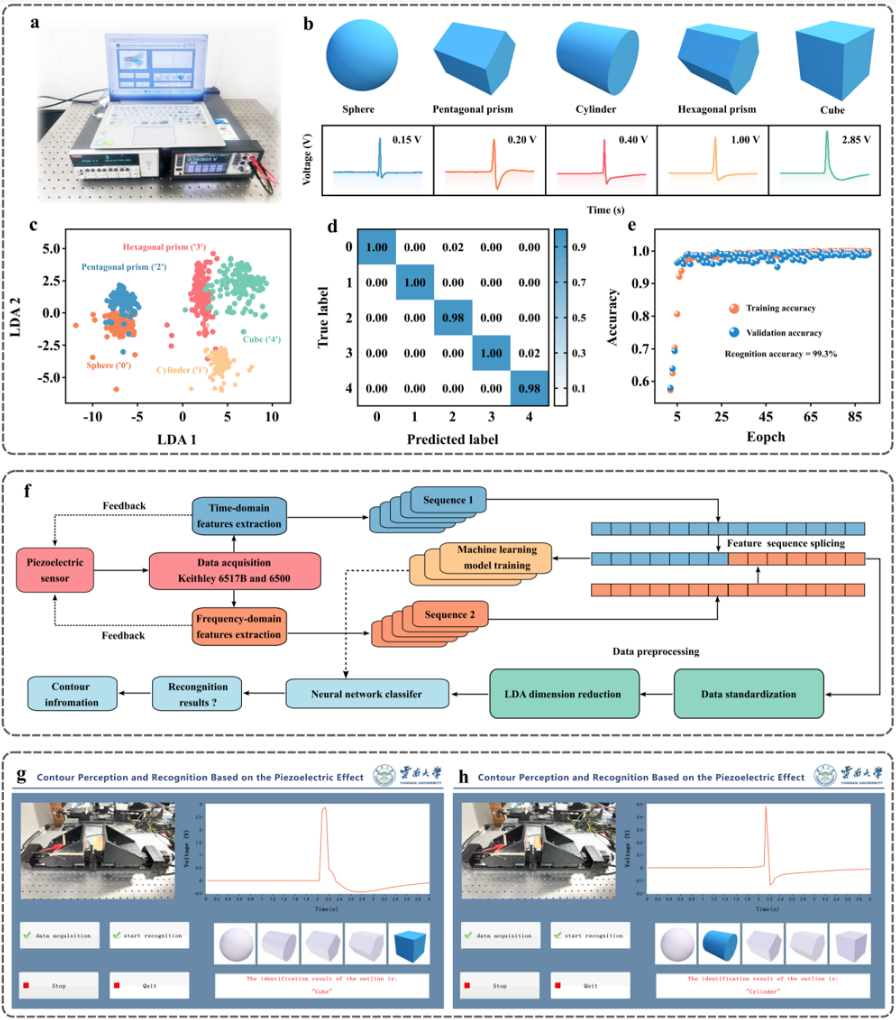
图5 实时三维轮廓重构过程示意
为了突破单一接触面带来的信息缺失问题,团队提出多视角融合策略。通过顶部、侧面和正面多方向扫描获取互补触觉特征,并结合特征融合算法,实现五类三维轮廓的100%准确识别。这些研究为进一步开发高灵敏、多维度仿生触觉感知器件提供了基础。
(来源:Advanced Fiber Materials)
※ 有关作品版权事宜请联系:010-84463638转8850 电子邮箱:info#texleader.com.cn
纺织导报官方微信

© 2026 《纺织导报》 版权所有
京ICP备10009259号-3
 京公网安备 11010502045125号


